
Los sistemas Imajbox combinan receptores GNSS multifrecuencia y multiconstelación con unidades de medición inercial MEMS de alta gama y visión para producir trayectorias precisas, continuas y fiables, incluso en los entornos de mapeo móvil más exigentes.
Trayectoria precisa y continua
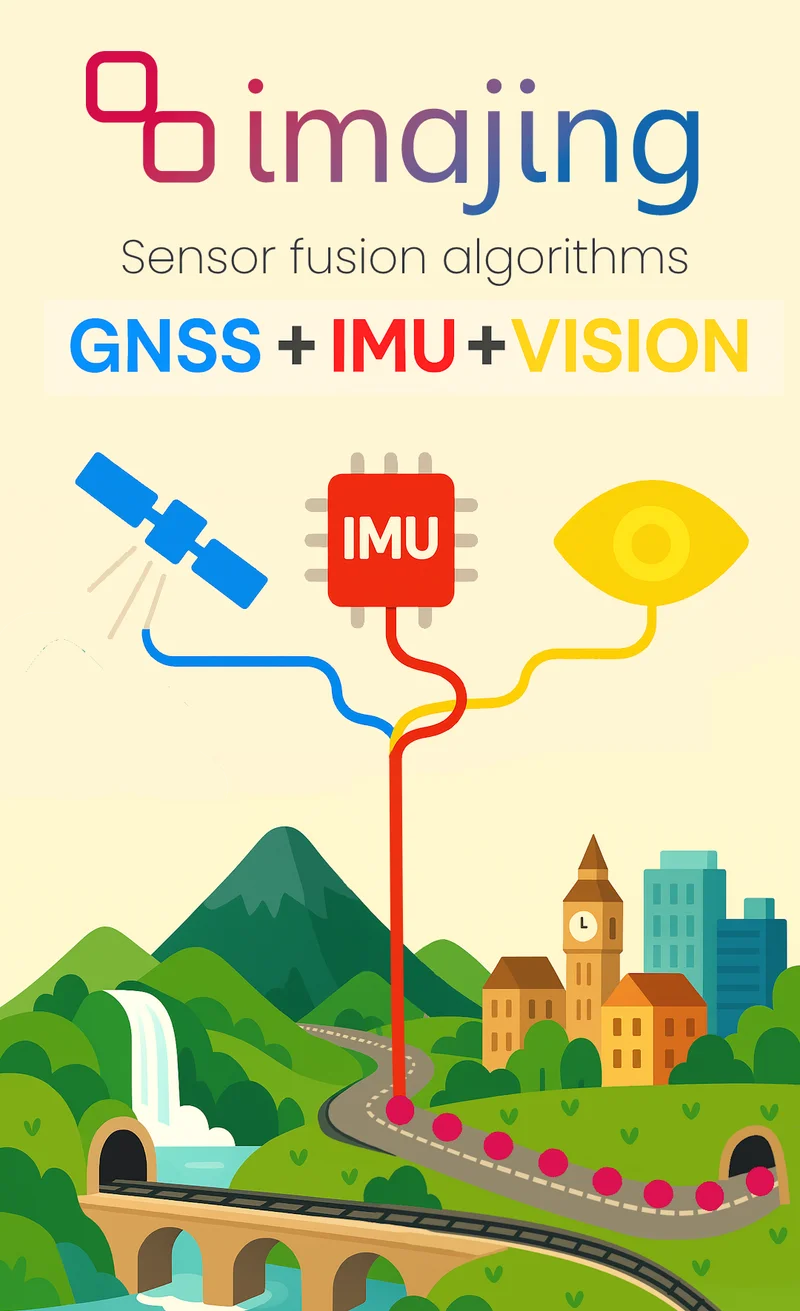
Los sistemas Imajbox se basan en un posicionamiento GNSS calculado a partir de 4 constelaciones — GPS (Estados Unidos), Galileo (Unión Europea), GLONASS (Rusia) y BeiDou (China) — para determinar su ubicación en la superficie de la Tierra. Los receptores que utilizamos son especialmente inmunes a los efectos de multitrayecto (multipath), gracias a una mitigación avanzada del multipath, así como a la interferencia intencionada (jamming) y a la suplantación de señal (spoofing).
En condiciones ideales, las señales recibidas de las constelaciones de navegación por satélite, combinadas con correcciones terrestres (RTK o PPK — cinemático en tiempo real o cinemático posprocesado), permiten generar una trayectoria precisa y fiable para las operaciones de mapeo móvil.
Sin embargo, las condiciones reales de recepción rara vez son perfectas. Los entornos urbanos densos (cañones urbanos), las zonas arboladas, los puentes y los túneles pueden degradar, perturbar o interrumpir temporalmente las señales GNSS.
Precisamente aquí es donde la experiencia de Imajing resulta esencial. Para mantener la continuidad del posicionamiento y minimizar la pérdida de precisión, los equipos de Imajing han desarrollado algoritmos avanzados de fusión multisensor basados en el filtrado de Kalman extendido, capaces de combinar los datos GNSS con las mediciones de las unidades de medición inercial integradas en los sistemas Imajbox.
Este enfoque permite estimar la trayectoria incluso cuando las señales satelitales están degradadas o temporalmente no disponibles.
Al utilizar unidades de medición inercial de grado táctico, los sistemas Imajbox reducen la deriva de posicionamiento, mantienen una estimación coherente del movimiento y proporcionan una geolocalización robusta en entornos restringidos.
Utilizamos la información extraída de las imágenes capturadas para calcular el desplazamiento relativo de una imagen a otra. Estos datos pueden considerarse un sensor adicional y se convierten en una nueva fuente de información inyectada en el filtro de Kalman extendido (EKF) para reforzar la estimación de la trayectoria y mejorar la coherencia del posicionamiento, por ejemplo en situaciones de fuertes vibraciones.
La combinación de GNSS, IMU y visión permite producir datos cartográficos precisos, continuos y operativos, incluso en condiciones difíciles.
Tres sensores complementarios
Proporciona un posicionamiento absoluto con precisión centimétrica mediante las constelaciones de navegación por satélite cuando las condiciones de recepción son adecuadas.
Mide el movimiento, la aceleración y la orientación para mantener la continuidad de la trayectoria durante la degradación del GNSS o la pérdida temporal de señal.
Utiliza la información extraída de las imágenes capturadas como sensor adicional para reforzar la estimación de la trayectoria y la coherencia del posicionamiento.
Beneficios
Descubra cómo Imajing combina posicionamiento de alta precisión, imágenes y fusión avanzada de sensores para producir datos geoespaciales fiables en entornos exigentes.
Contactar con Imajing