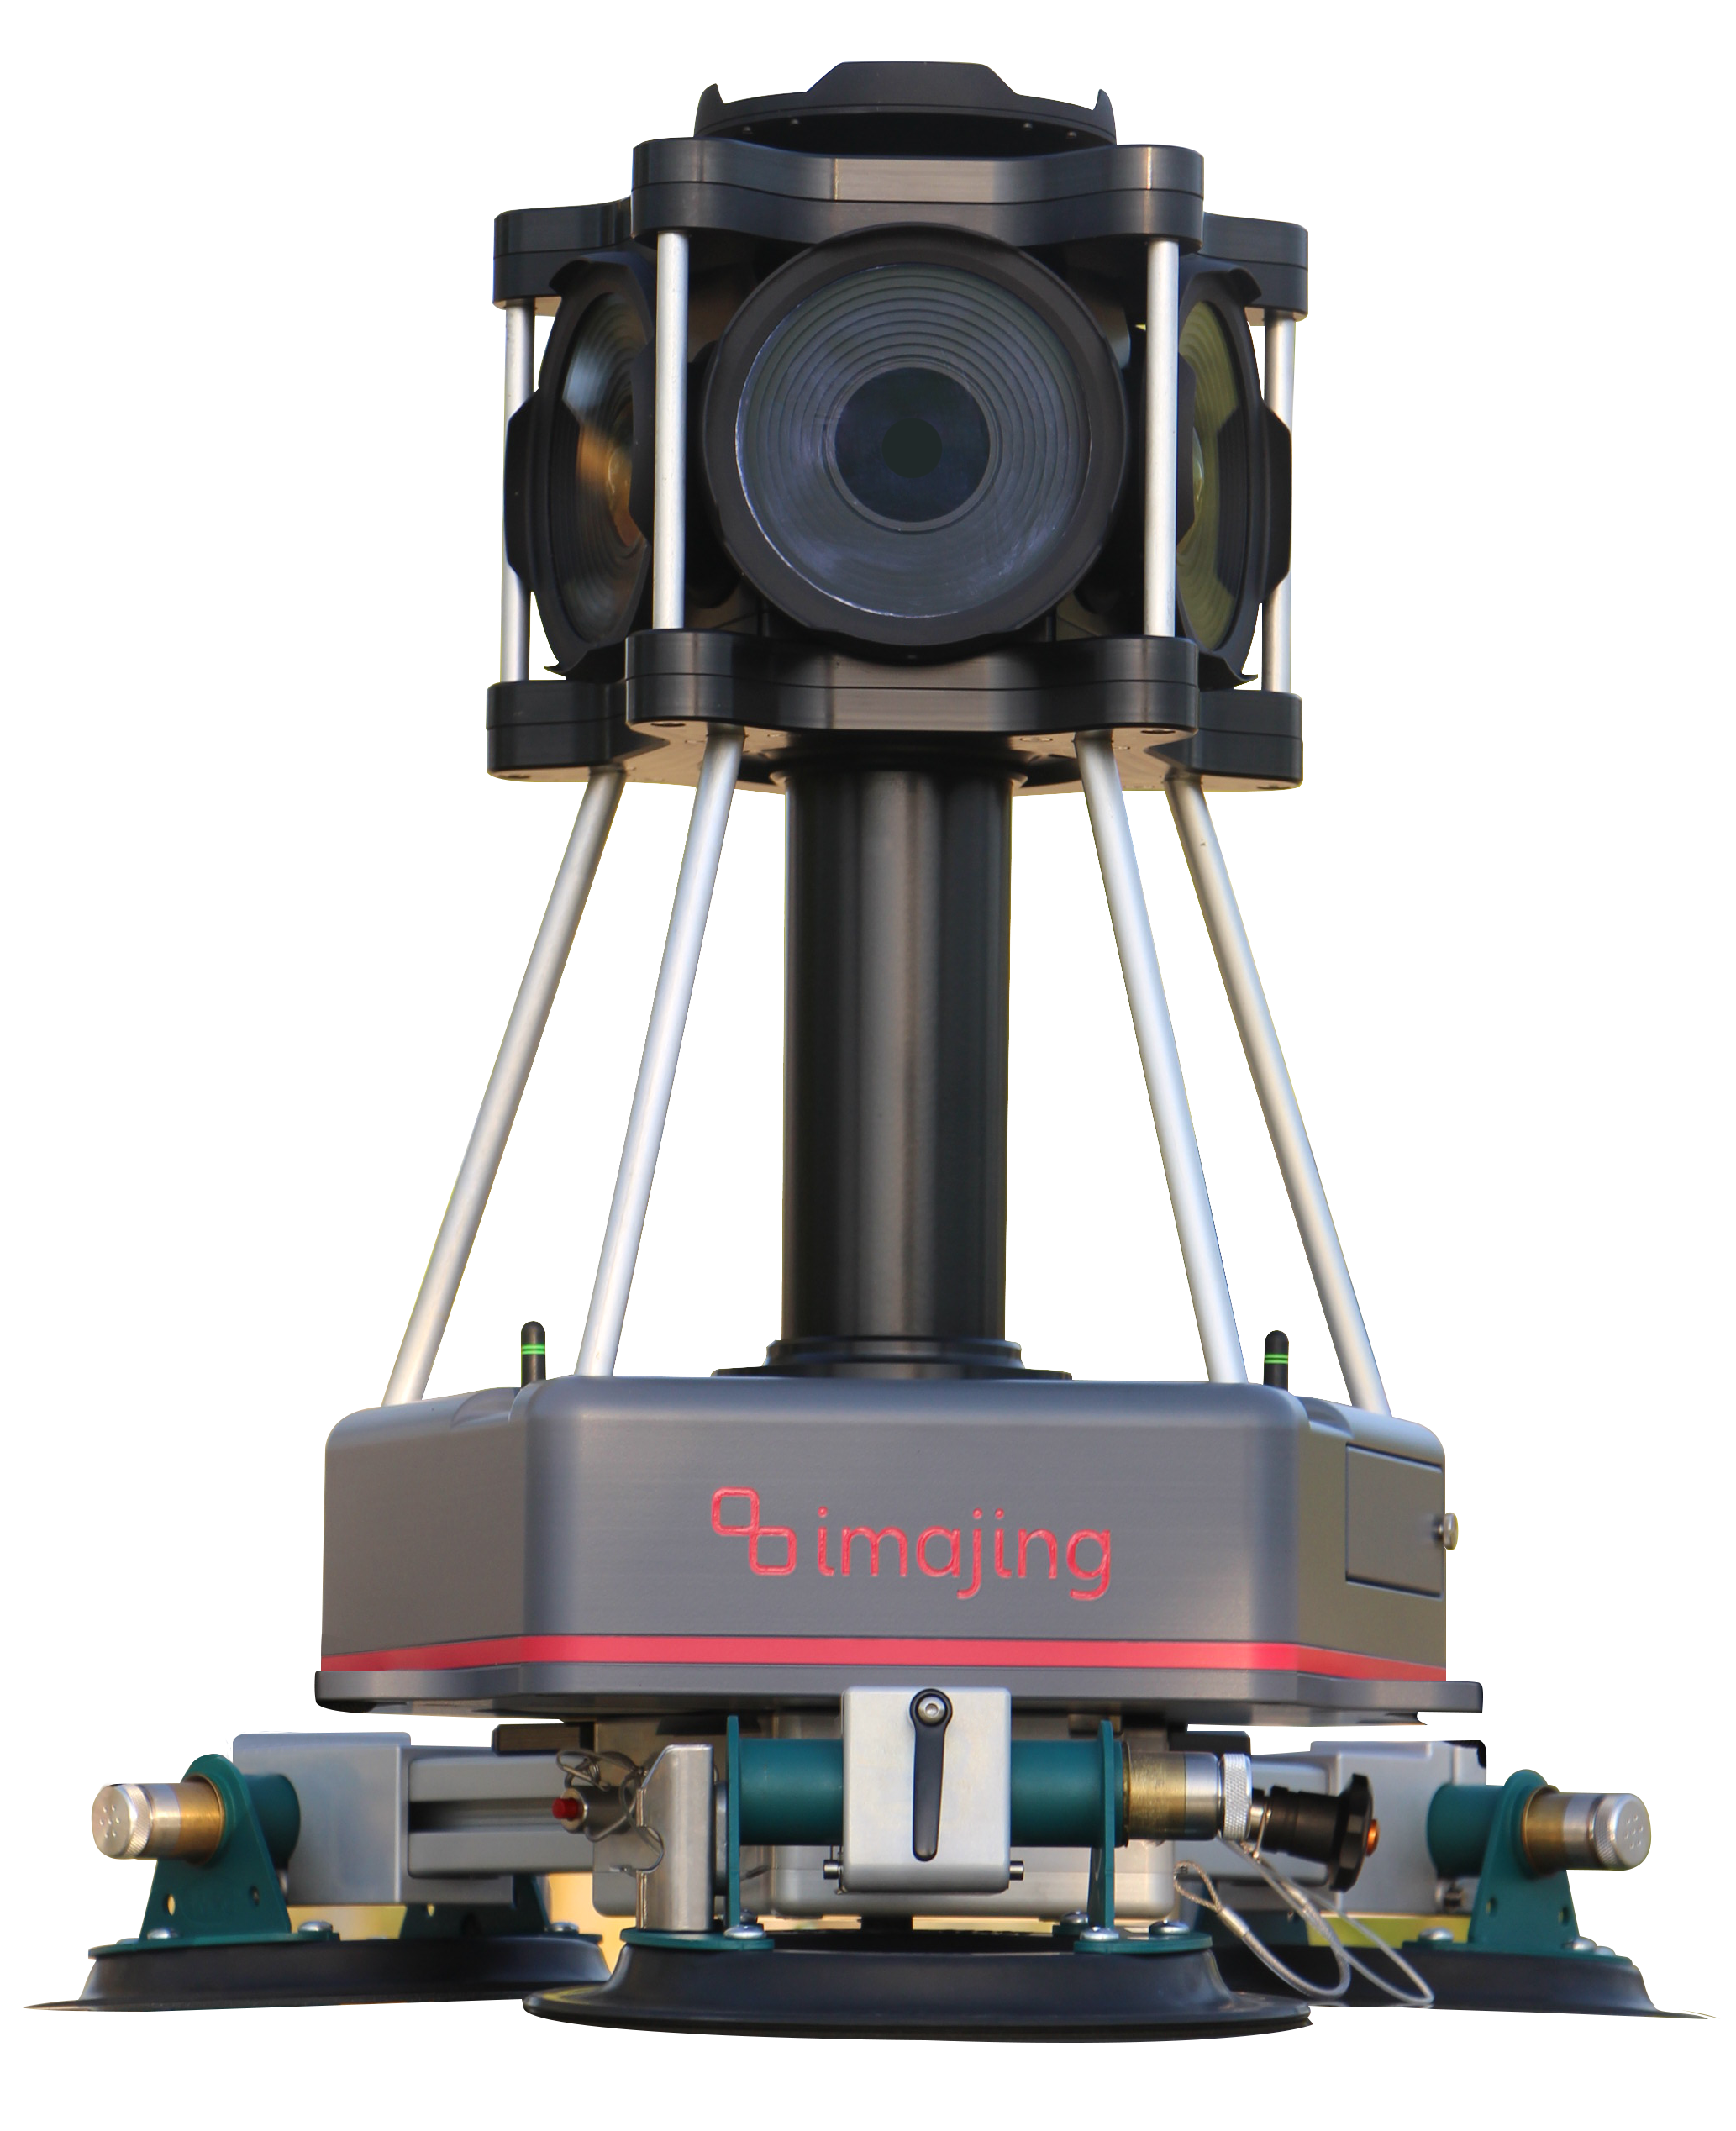
En imajing, el enfoque del problema es diferente. En lugar de acumular varias fuentes de datos independientes resolviendo cada una una necesidad muy específica, hemos intentado minimizar el volumen de datos y optimizar el uso de cada uno con el fin de bonificar la precisión de estos mismos. Estimamos que es la solución más práctica y eficiente. Por ejemplo, en el imajbox®, usamos el sensor de la cámara para generar una nueva fuente de orientación relativa que está integrada en la navegación del filtro de kalman con el fin de mejorar las soluciones GNSS/IMU.
A través de nuestro sensor RGB, calculamos la profundidad con diferentes técnicas (seguimiento de funcionalidades, correlación, IA) con el fin de entregar las informaciones a un costo reducido según la necesidad, minimizando el almacenamiento de datos.
Desde un punto de vista práctico, poder manipular el sistema fácilmente y colocarlo en cualquier tipo de vehículo (coche, camión, tren) rápidamente es la clave de la reactividad. Este factor ayuda también a reducir los costes adicionales de logística y permite a gente que no sea experta poder hacer levantamientos sin ninguna ayuda. Esto ha sido posible gracias al tamaño y al peso de la tecnología imajbox®. El hecho de poder tomar medidas desde las imágenes es también una ventaja, ya que nos permite hacer levantamientos con la cámara detrás del parabrisas, lo cual no se puede hacer con un LIDAR.
La tecnología imajbox® integra todos estos conceptos y entrega las informaciones requeridas a gran escala, a costos minimizados (operacional, de almacenamiento e informático). Por lo tanto, realizar levantamientos regulares se hace más asequible cuando se usa la tecnología imajing, permitiendo nuevos planteamientos para la supervisión de la red y la detección del cambio.