
Les systèmes Imajbox associent des récepteurs GNSS multifréquences et multiconstellations à des centrales inertielles MEMS haut de gamme et à la vision afin de produire des trajectoires précises, continues et fiables, même dans les environnements de cartographie mobile les plus exigeants.
Trajectoire précise et continue
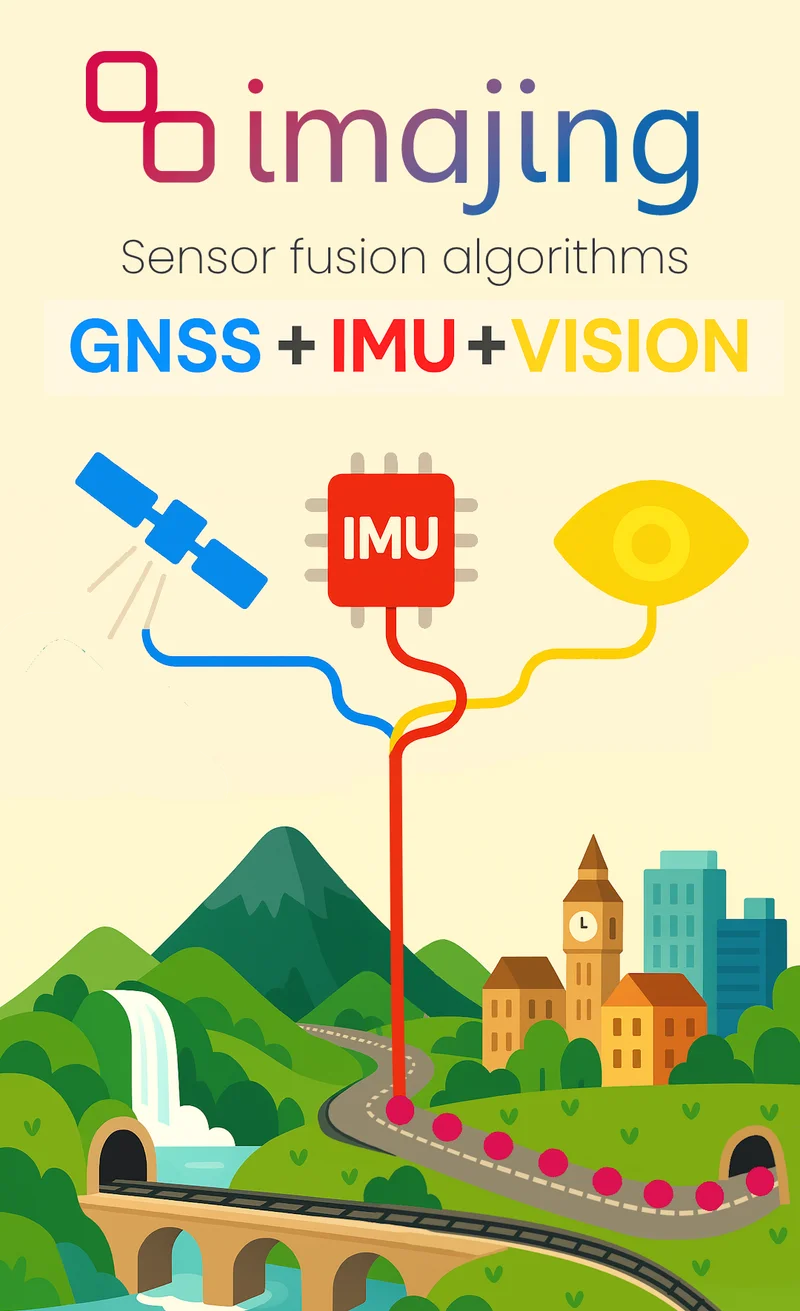
Les systèmes Imajbox s’appuient sur un positionnement GNSS calculé à partir de 4 constellations — GPS (États-Unis), Galileo (Union européenne), GLONASS (Russie) et BeiDou (Chine) — pour déterminer leur position à la surface de la Terre. Les récepteurs que nous utilisons sont particulièrement immunisés contre les effets de trajets multiples (multipath), grâce à une atténuation avancée du multipath, ainsi que contre le brouillage (jamming) et l’usurpation de signal (spoofing).
Dans des conditions idéales, les signaux reçus des constellations de navigation par satellite, combinés à des corrections au sol (RTK ou PPK — cinématique temps réel ou cinématique post-traitée), permettent de générer une trajectoire précise et fiable pour les opérations de cartographie mobile.
Cependant, les conditions de réception réelles sont rarement parfaites. Les environnements urbains denses (canyons urbains), les zones boisées, les ponts et les tunnels peuvent dégrader, perturber ou interrompre temporairement les signaux GNSS.
C’est précisément là que l’expertise d’Imajing devient essentielle. Pour maintenir la continuité du positionnement et minimiser la perte de précision, les équipes d’Imajing ont développé des algorithmes avancés de fusion multicapteurs reposant sur un filtrage de Kalman étendu, capables de combiner les données GNSS avec les mesures des centrales inertielles intégrées aux systèmes Imajbox.
Cette approche permet d’estimer la trajectoire même lorsque les signaux satellitaires sont dégradés ou temporairement indisponibles.
En utilisant des centrales inertielles de classe tactique, les systèmes Imajbox réduisent la dérive de positionnement, maintiennent une estimation cohérente du mouvement et assurent une géolocalisation robuste dans les environnements contraints.
Nous utilisons les informations extraites des images acquises pour calculer le déplacement relatif d’une image à l’autre. Ces données peuvent être considérées comme un capteur supplémentaire et deviennent une nouvelle source d’information injectée dans le filtre de Kalman étendu (EKF) afin de renforcer l’estimation de la trajectoire et d’améliorer la cohérence du positionnement, par exemple dans des situations de fortes vibrations.
La combinaison du GNSS, de l’IMU et de la vision permet de produire des données cartographiques précises, continues et opérationnelles, même dans des conditions difficiles.
Trois capteurs complémentaires
Fournit un positionnement absolu au centimètre grâce aux constellations de navigation par satellite lorsque les conditions de réception sont favorables.
Mesure le mouvement, l’accélération et l’orientation afin de maintenir la continuité de la trajectoire lors d’une dégradation du GNSS ou d’une perte temporaire de signal.
Utilise les informations extraites des images acquises comme capteur supplémentaire afin de renforcer l’estimation de la trajectoire et la cohérence du positionnement.
Découvrez notre logiciel de postprocessingBénéfices
Découvrez comment Imajing combine positionnement de haute précision, imagerie et fusion de capteurs avancée pour produire des données géospatiales fiables dans des environnements exigeants.
Contacter Imajing