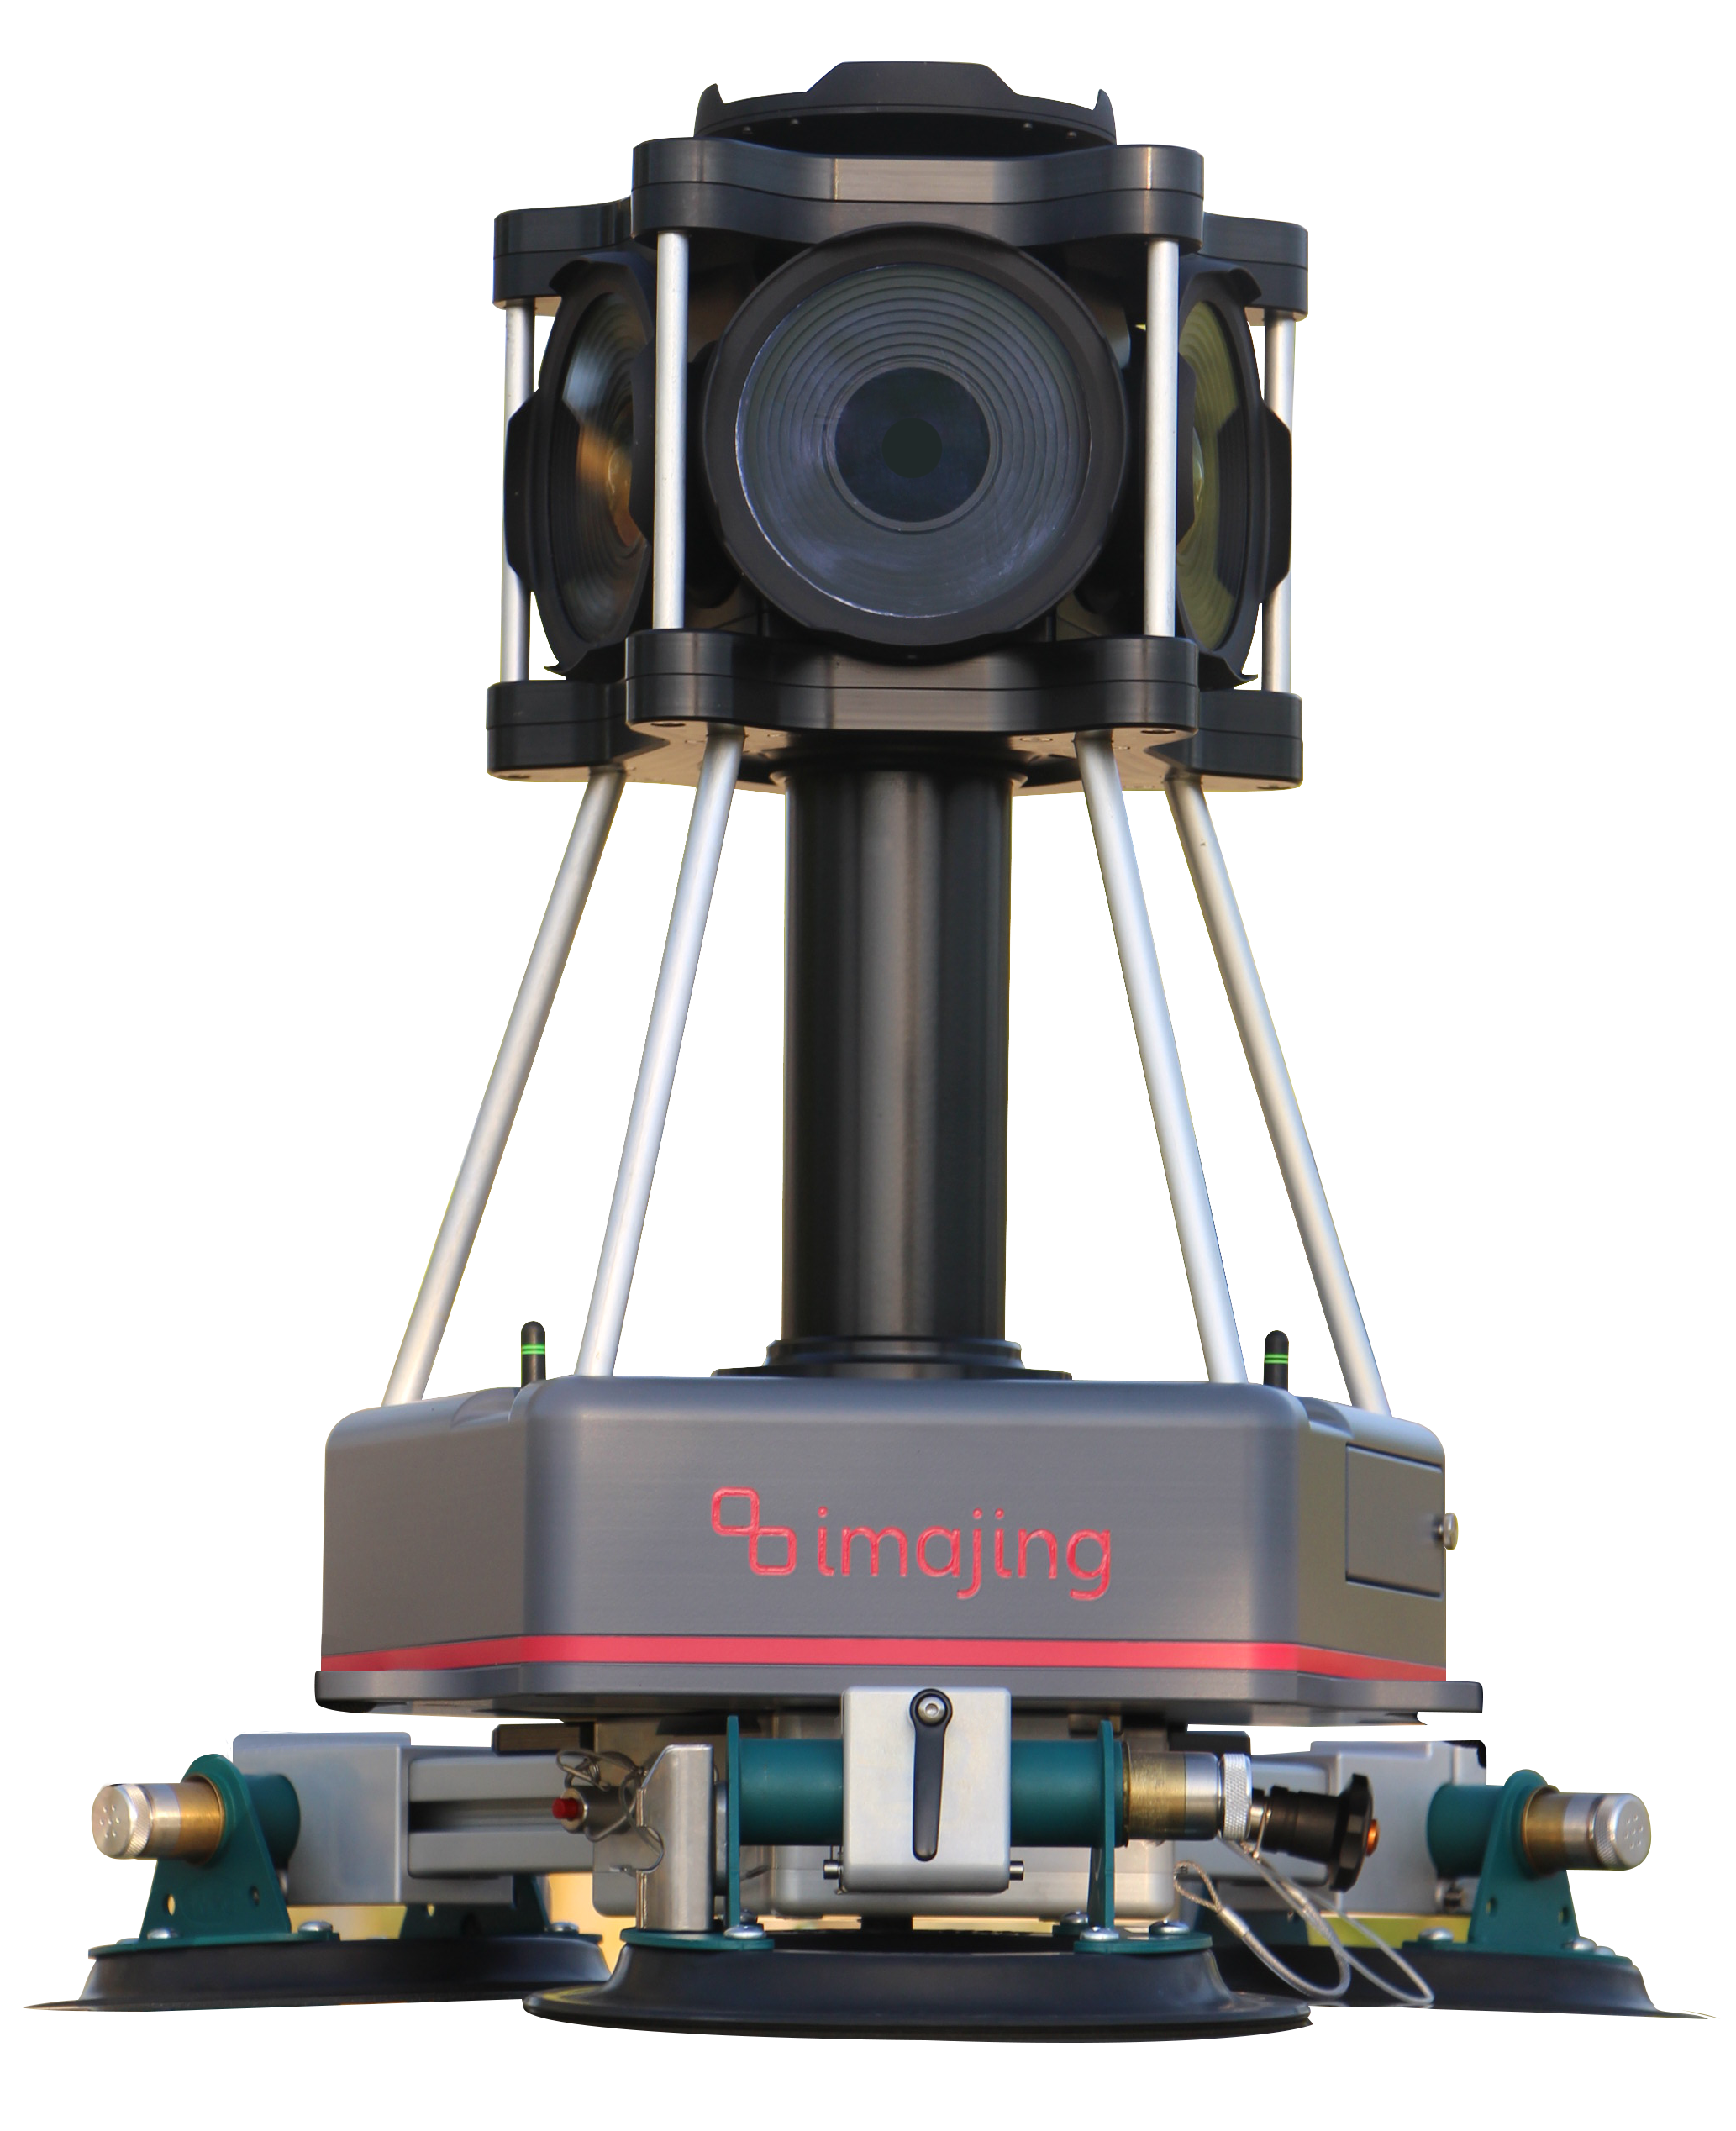
Chez imajing, l’approche du problème a été différente. Au lieu d’accumuler plusieurs sources de données indépendantes servant chacune un besoin bien spécifique, nous avons choisi de minimiser le volume de données. En optimisant l’usage de chaque source d’information, nous en améliorons la précision. Il s’agit selon nous de la manière la plus pratique et efficace. Par exemple, sur l’imajbox®, nous utilisons le capteur de la caméra pour générer une nouvelle source d’orientation relative qui est intégrée à la navigation du filtre de kalman afin d’améliorer les solutions GNSS/IMU.
À travers notre capteur RGB, nous calculons la profondeur dans les images avec différentes techniques (suivi de fonctionnalités, corrélation, IA) afin de délivrer les informations à un coût informatique réduit en fonction du besoin, tout en minimisant le stockage de données.
L’imajbox® se démarque par une simplicité d’utilisation qui permet à une personne non experte d’effectuer sans aide un relevé grâce à un pilotage et une prise en main très simples. Le fait de pouvoir manipuler le système très rapidement pour le déplacer sur tout type de véhicule (voiture, camion, hélicoptère, bateau, train…) est la clé de la réactivité. Prendre des mesures par images est aussi un avantage car cela nous permet de travailler derrière un pare-brise, quelque chose qui ne peut pas se faire avec le LiDAR.
Sa compacité et son efficacité en font un outil très productif pour la collecte de gros volumes d’informations tout en minimisant les coûts (opérationnel, stockage, logistique et informatique). Par conséquent, réaliser des relevés réguliers devient abordable lorsque vous utilisez la technologie imajing, permettant de nouvelles approches dans la surveillance réseau et la détection du changement.